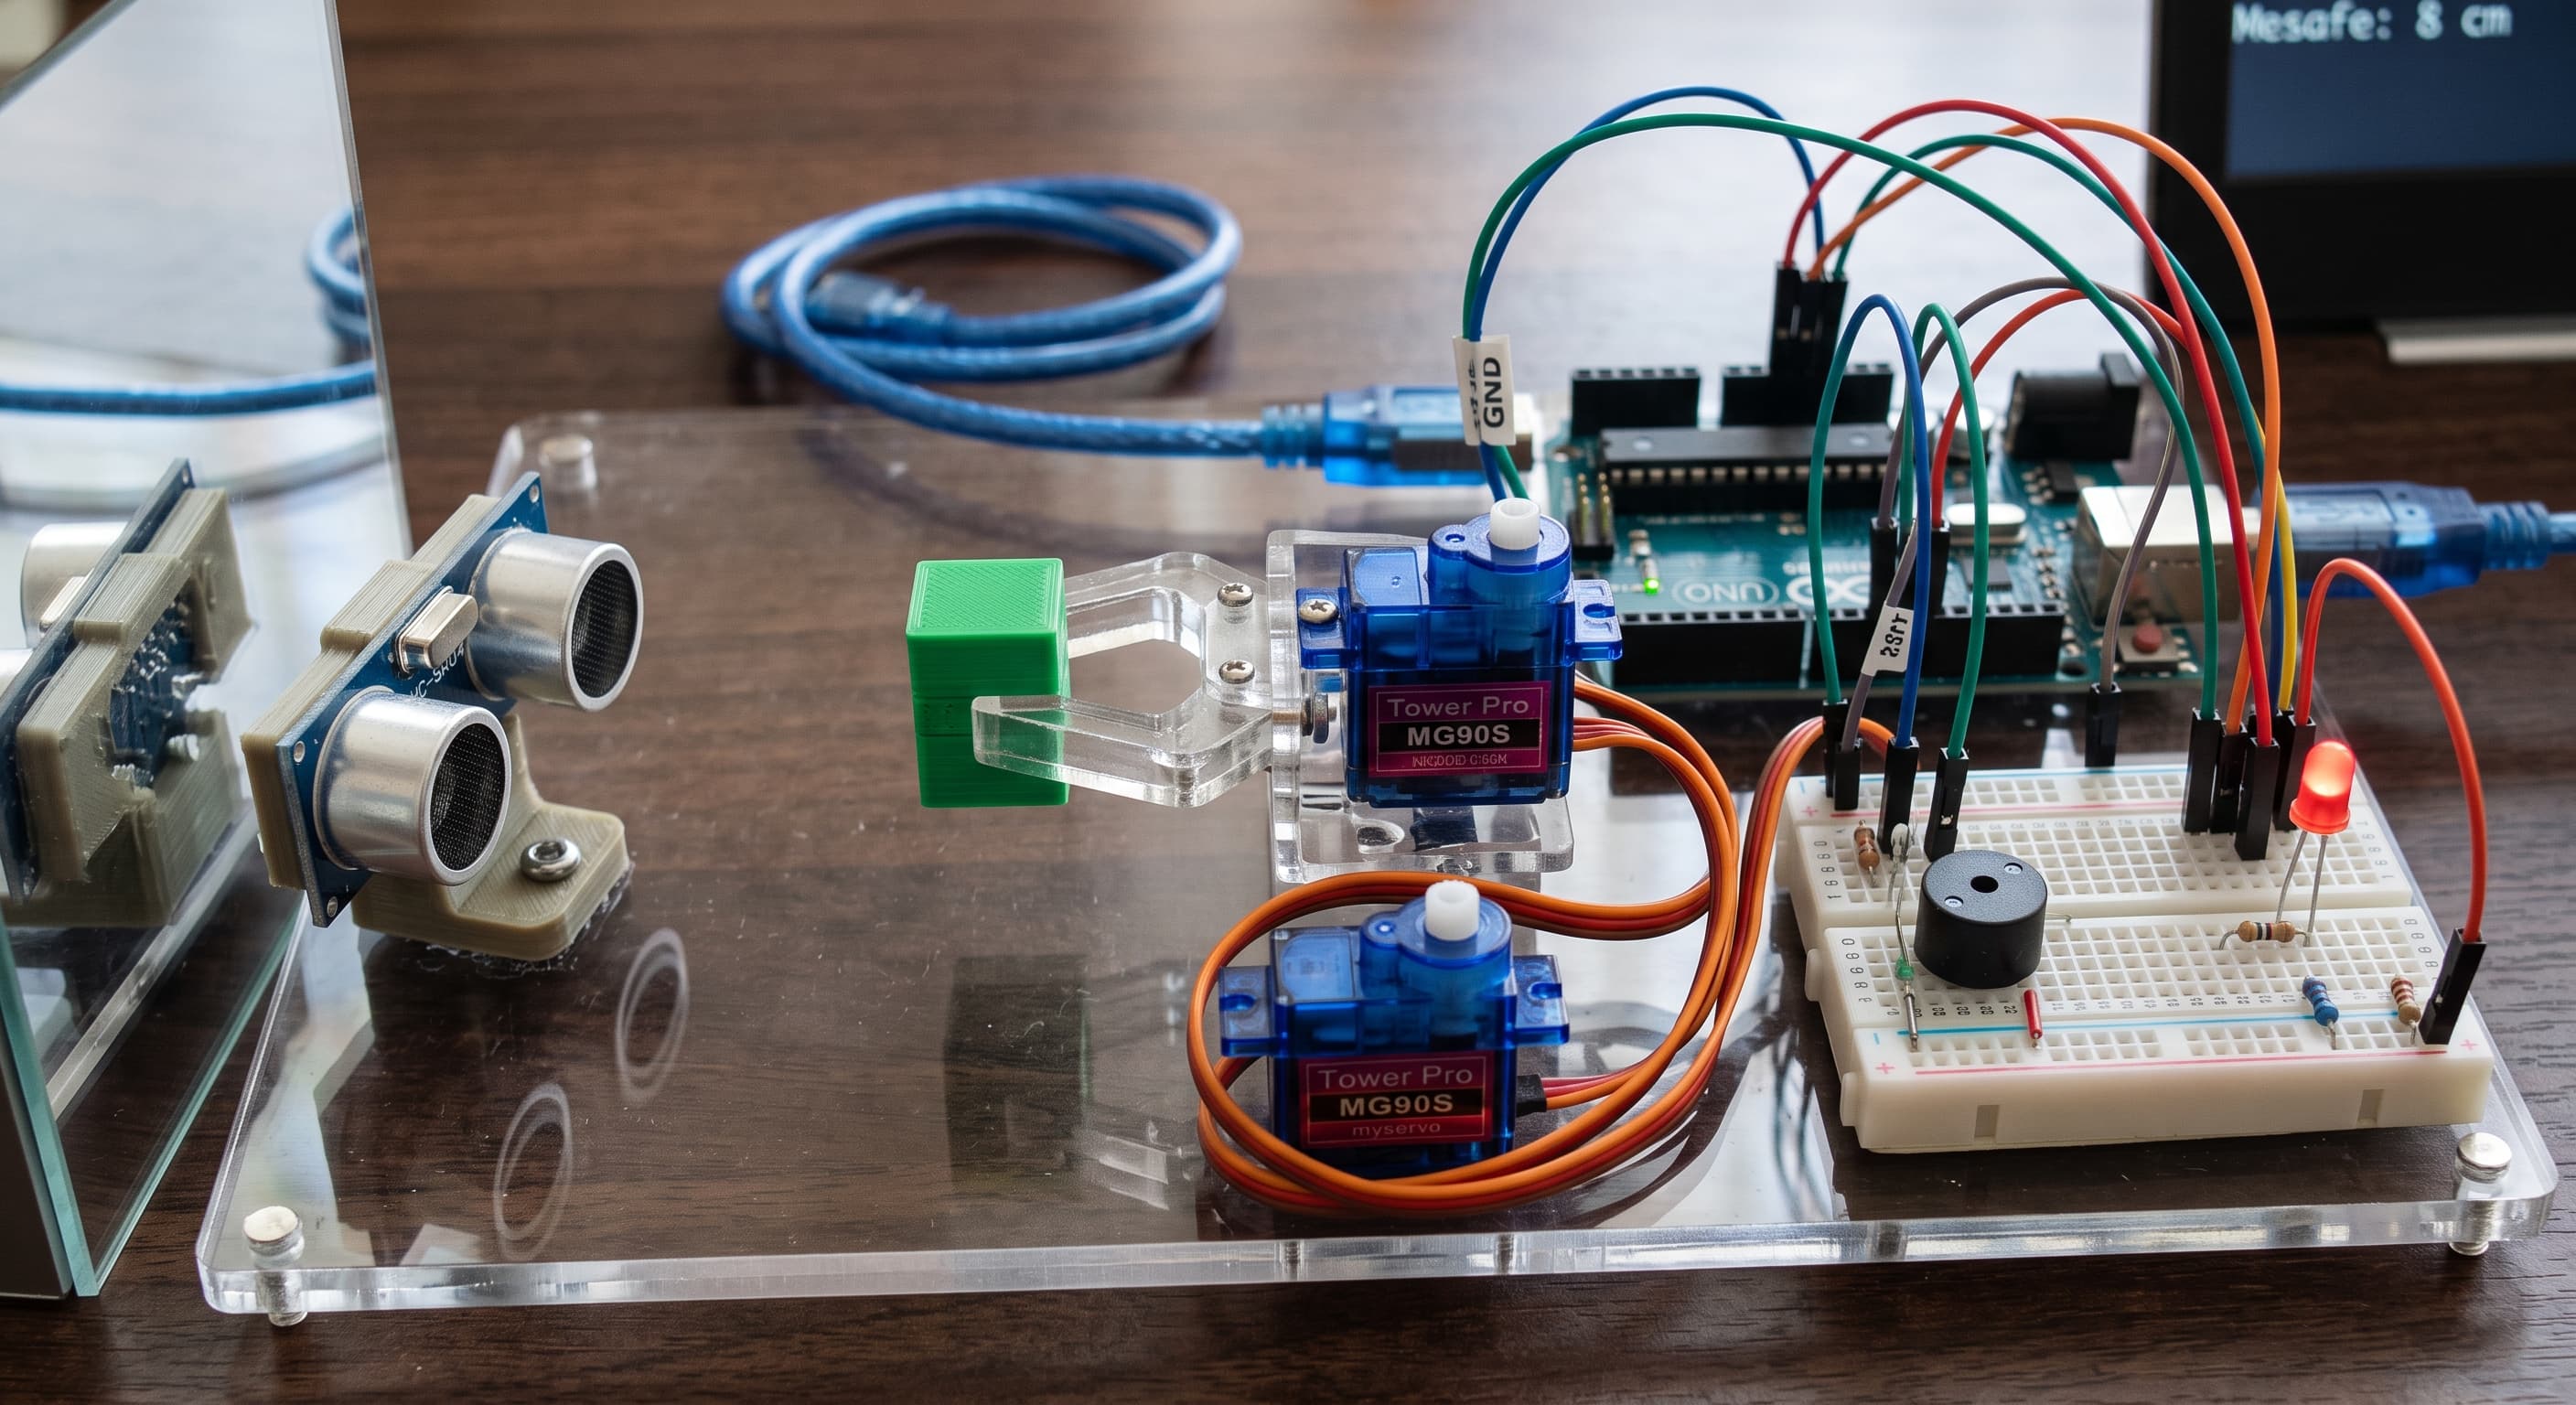
Bir robot kolu; mekanik tasarım, elektronik ve kodlamayı tek projede buluşturur. Bu çalışmada iki servo motoru kontrollü biçimde hareket ettiren, geliştirilmeye açık bir prototip hazırlıyoruz.
Gerekli malzemeler
- Arduino Uno veya uyumlu kart
- 2 adet SG90 servo motor
- Harici 5V güç kaynağı
- Jumper kablo
- Mukavva ya da 3D baskı kol parçaları
- Breadboard
Adım adım yapım
1. Gövdeyi hazırla
Kol parçalarını eklem yerleri rahatça dönebilecek şekilde birleştir. Servo millerinin merkezde ve parçaya dik olduğundan emin ol.
2. Bağlantıları yap
Servo sinyal uçlarını 9 ve 10 numaralı pinlere bağla. Harici kaynağın GND hattını Arduino GND ile ortaklaştır.
3. Hareketi sınırla
Önce küçük açı aralıklarıyla test et. Mekanik parçaların zorlanmadığını gördükçe hareket aralığını artır.
Proje kodu
Kodu Arduino IDE'ye aktarın. Pin numaralarını kendi devrenize göre kontrol ettikten sonra karta yükleyin.
Arduino / C++
#include <Servo.h>

Servo omuz;
Servo dirsek;

void setup() {
  omuz.attach(9);
  dirsek.attach(10);
}

void loop() {
  for (int aci = 30; aci <= 150; aci++) {
    omuz.write(aci);
    dirsek.write(180 - aci);
    delay(18);
  }
  for (int aci = 150; aci >= 30; aci--) {
    omuz.write(aci);
    dirsek.write(180 - aci);
    delay(18);
  }
}1görüntülenme
0beğeni
0yorum
Yorumlar
İlk yorumu siz yazın.