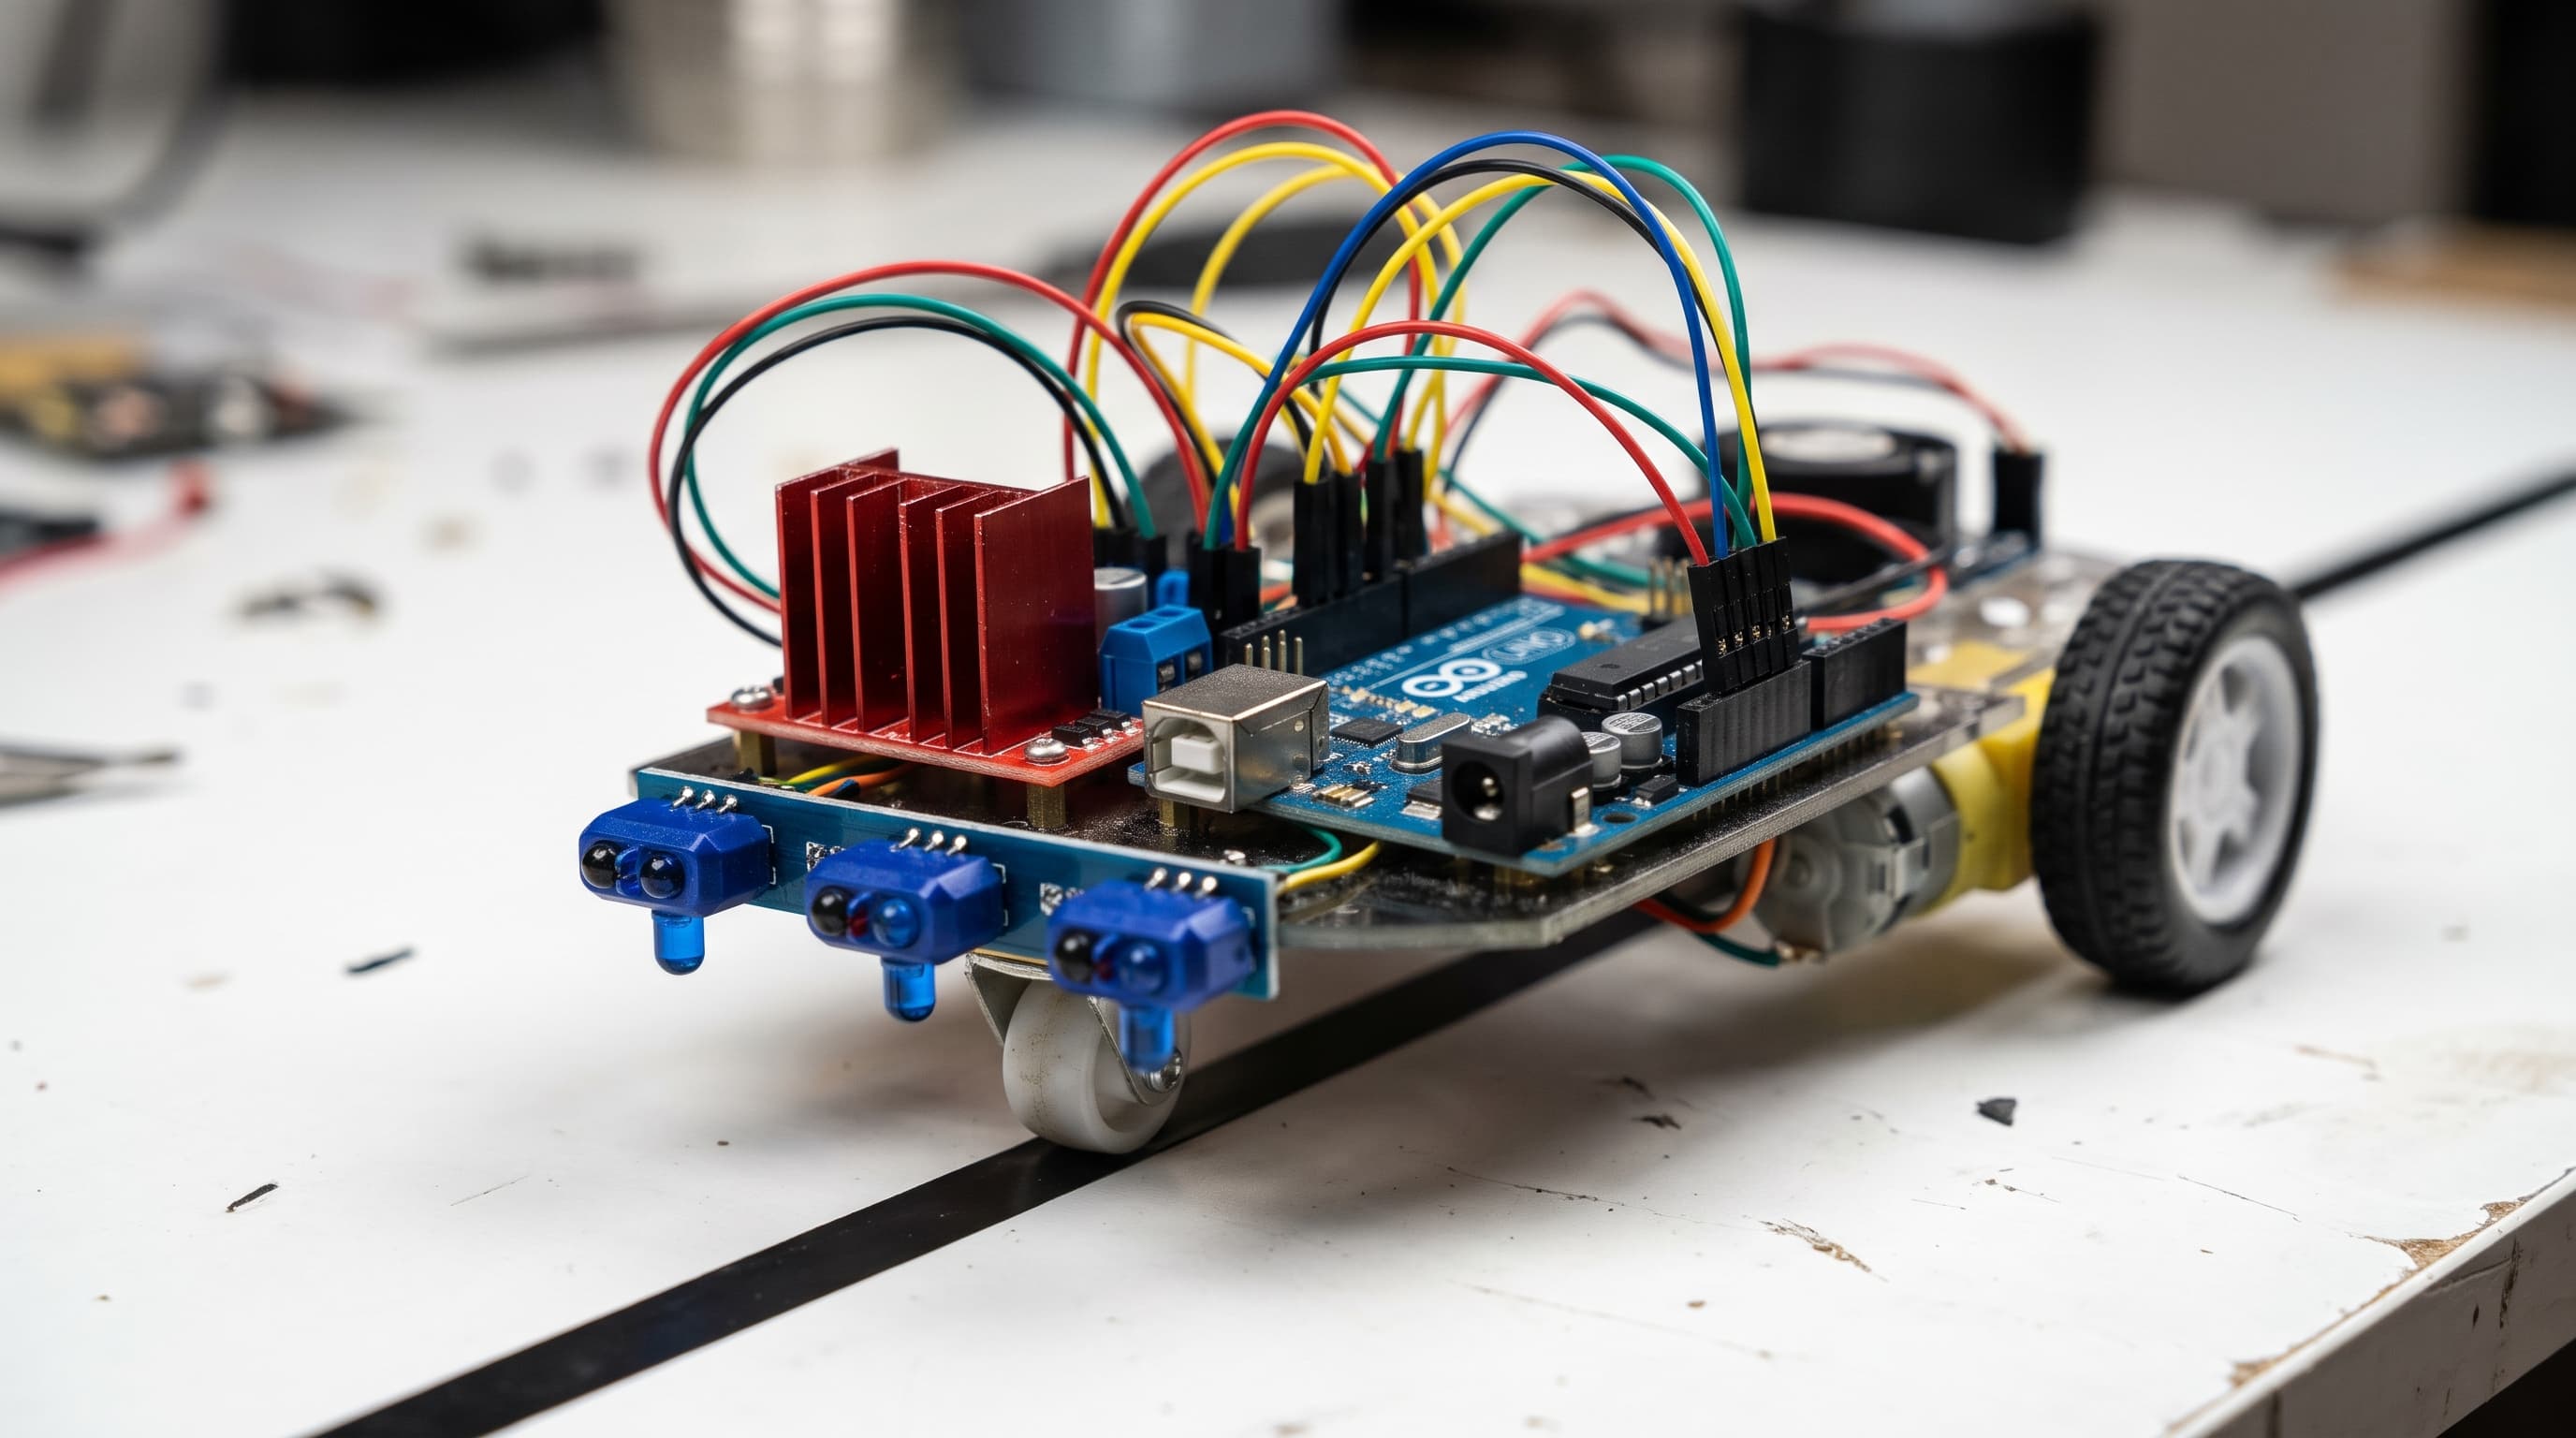
Merhaba genç robotik şampiyonları! Bugün sıradan bir araba değil, yarışmalarda boy gösterebilecek kadar zeki bir "PID Kontrollü Çizgi İzleyen Robot" yapıyoruz! Bu robotun en havalı özelliği, düğmesini açtığınızda olduğu yerde sağa-sola dans ederek (salınım yaparak) pistin ışık durumunu ve siyah çizgiyi kendi kendine öğrenmesi! Üstelik 2 cm'den ince siyah elektrik bantlarını bile PID matematik algoritması sayesinde yağ gibi akarak ve yalpalamadan takip edebiliyor. Hazırsanız yarış pistine çıkıyoruz!
Gerekli malzemeler
- 1 adet Arduino Uno
- 1 adet 2WD Robot Araba Şasesi (2 adet DC motor, 2 tekerlek ve 1 sarhoş tekerlek ile)
- 1 adet L298N Motor Sürücü Kartı
- 3 adet TCRT5000 Kızılötesi Çizgi Sensörü Modülü
- 1 adet Pil Yuvası ve Piller (Örn: 2 adet 18650 Li-ion pil veya 9V-12V güç kaynağı)
- 1 adet Siyah Elektrik Bandı (Pist çizgisi oluşturmak için)
- Yeteri kadar Erkek-Dişi ve Erkek-Erkek Jumper Kablo
Adım adım yapım
1. 1. Bölüm
İlk olarak robot şasemize motorlarımızı, tekerleklerimizi ve ön kısma sarhoş tekerleğimizi monte edelim. Ardından Arduino Uno ve L298N motor sürücü kartımızı şasenin üst kısmına sabitleyelim.
2. 2. Bölüm
Şimdi en kritik adım olan sensörlerimizi yerleştirelim! 3 adet TCRT5000 sensörünü arabanın ön-alt kısmına, yere bakacak şekilde yan yana monte edin. 2 cm'den ince elektrik bandını kusursuz takip edebilmek için sol, orta ve sağ sensörlerin merkezleri arasındaki mesafe 1.5 cm ile 2 cm civarında olmalıdır. Sensörler birbirinden çok uzak olursa bant iki sensörün arasına düştüğünde kör nokta oluşur!
3. 3. Bölüm
Sensörlerimizin kablo bağlantılarını yapalım. Üç sensörün de VCC pinlerini 5V'a, GND pinlerini ise GND hattına bağlayın. Araca önden baktığımızda; Sol sensörün A0 pinini Arduino'nun A0 pinine, Orta sensörün A0 pinini Arduino'nun A1 pinine, Sağ sensörün A0 pinini ise Arduino'nun A2 pinine bağlayın.
4. 4. Bölüm
Sıra geldi motor sürücü bağlantılarımıza! L298N üzerindeki sol motor hız pini olan ENA'yı Arduino'da 9'a, yön pinleri olan IN1'i 7'ye ve IN2'yi 6 numaralı pine bağlayın. Sağ motorun hız pini olan ENB'yi Arduino'da 10'a, yön pinleri olan IN3'ü 5'e ve IN4'ü 4 numaralı pine takın.
5. 5. Bölüm
Güç bağlantılarını tamamlayalım. Pil yatağımızdan gelen artı (+) kabloyu L298N'nin 12V girişine, eksi (-) kabloyu ise GND girişine bağlayın. L298N'nin 5V çıkışından Arduino'nun VIN (veya 5V) pinine güç verin ve L298N ile Arduino'nun GND pinlerini birleştirmeyi unutmayın!
6. 6. Bölüm
Piste çıkma ve Otomatik Kalibrasyon zamanı! Kodu yükledikten sonra robotu açtığınızda, ortadaki sensör (A1) siyah çizginin tam üzerinde olacak şekilde piste koyun. Robot 1.5 saniye bekledikten sonra yerinde sağa ve sola salınarak 3 sensörünü de siyah çizgi ve beyaz zemin üzerinden geçirecek. Böylece ortam ışığını otomatik olarak ezberleyecek! (Eğer pil voltajınıza göre dönüş açısı az veya fazla gelirse koddaki salinimSureleri[4] = {320, 640, 640, 320}; değerlerini orantılı olarak artırıp azaltabilirsiniz.)
7. 7. Bölüm
Küçük bir İpucu: Kodumuzda yer alan sonBilinenYon hafızası, keskin virajlarda robot çizgiyi anlık olarak kaybederse en son gördüğü yöne doğru keskin tank dönüşü yapmasını sağlar. Eğer ilk denemede robotunuz ileri gitmek yerine geri giderse veya çizgiye ters yöne dönerse, kabloları hiç sökmeden koddaki motorSur fonksiyonu içinde yer alan ilgili motorun HIGH ve LOW satırlarını yer değiştirmeniz yeterlidir!
Proje kodu
Kodu Arduino IDE'ye aktarın. Pin numaralarını kendi devrenize göre kontrol ettikten sonra karta yükleyin.
// --- SENSÖR PİNLERİ (Önden bakışa göre) ---
const int solSensorPin  = A0;
const int ortaSensorPin = A1;
const int sagSensorPin  = A2;

// --- L298N MOTOR SÜRÜCÜ PİNLERİ ---
const int ENA = 9;   // Sol Motor PWM
const int IN1 = 7;   // Sol Motor Yön 1
const int IN2 = 6;   // Sol Motor Yön 2

const int ENB = 10;  // Sağ Motor PWM
const int IN3 = 5;   // Sağ Motor Yön 1
const int IN4 = 4;   // Sağ Motor Yön 2

// --- KALİBRASYON DEĞİŞKENLERİ ---
int sensorMin[3] = {1023, 1023, 1023};
int sensorMax[3] = {0, 0, 0};
int sensorEsik[3]; // Siyah-Beyaz ayrımı için dinamik eşik değerleri

// --- PID VE HIZ AYARLARI ---
// 2 cm'den ince elektrik bandı için keskin ve kararlı tepki ayarları
float Kp = 0.09;     // Oransal kazanç (Çizgiden çıkınca dönüş sertliği)
float Ki = 0.00;     // İntegral kazanç (Genellikle 0 bırakılır)
float Kd = 0.65;     // Türevsel kazanç (Yalpalamayı sönümleme)

int tabanHiz = 140;  // Robotun düz çizgideki hızı (0 - 255 arası)
int maxHiz   = 210;  // Maksimum motor hızı
int kalibrasyonHizi = 115; // Kalibrasyon sırasındaki yerinde dönüş hızı

float sonHata = 0;
float integral = 0;
int sonBilinenYon = 0; // -1: Çizgi en son soldaydı, 1: Sağdaydı, 0: Ortadaydı

void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);

  pinMode(ENB, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);

  pinMode(LED_BUILTIN, OUTPUT);

  // Robotu çizginin tam ortasına koymanız için 1.5 saniye bekleme
  motorDur();
  delay(1500);

  // Yerinde sağa-sola salınarak kalibrasyon yap
  otomatikKalibrasyon();

  // Kalibrasyon bittiğinde 1 saniye bekle ve yarışa/takibe başla
  motorDur();
  delay(1000);
}

void loop() {
  // 1. Sensörleri oku ve 0 - 1000 aralığına normalize et (1000 = Tam Siyah, 0 = Tam Beyaz)
  long sSol  = normalizeOku(0, solSensorPin);
  long sOrta = normalizeOku(1, ortaSensorPin);
  long sSag  = normalizeOku(2, sagSensorPin);

  // Çizgiyi tamamen kaybetme durumunu kontrol et (2 cm'den ince bantlarda kritik)
  // Üç sensör de beyaz görüyorsa (değerler düşükse) en son görülen yöne sert dön
  if (sSol < 250 && sOrta < 250 && sSag < 250) {
    if (sonBilinenYon == -1) {
      motorSur(-130, 150); // Sola keskin tank dönüşü
    } else if (sonBilinenYon == 1) {
      motorSur(150, -130); // Sağa keskin tank dönüşü
    } else {
      motorSur(tabanHiz, tabanHiz);
    }
    return;
  }

  // Son bilinen yönü hafızada tut
  if (sSol > 600 && sSag < 300) {
    sonBilinenYon = -1;
  } else if (sSag > 600 && sSol < 300) {
    sonBilinenYon = 1;
  } else if (sOrta > 600) {
    sonBilinenYon = 0;
  }

  // 2. Ağırlıklı Ortalama ile Çizgi Pozisyonu Hesapla
  // Sol = 0, Orta = 1000, Sağ = 2000 (Hedef nokta: 1000)
  long toplamDeger = sSol + sOrta + sSag;
  long pozisyon = ((sSol * 0) + (sOrta * 1000) + (sSag * 2000)) / toplamDeger;

  // 3. PID Hesaplaması
  float hata = pozisyon - 1000.0; // Hata: -1000 (çok solda) ile +1000 (çok sağda) arası
  integral += hata;
  float turev = hata - sonHata;
  sonHata = hata;

  float pidDegeri = (Kp * hata) + (Ki * integral) + (Kd * turev);

  // 4. Motor Hızlarını Uygula
  int solMotorHiz = tabanHiz + pidDegeri;
  int sagMotorHiz = tabanHiz - pidDegeri;

  motorSur(solMotorHiz, sagMotorHiz);
}

// --- YERİNDE SAĞA-SOLA SALINARAK KALİBRASYON ---
void otomatikKalibrasyon() {
  digitalWrite(LED_BUILTIN, HIGH); // Kalibrasyon başladığını göstermek için kart LED'ini yak

  // 4 yarım tur salınım: Sola -> Sağa -> Sola -> Sağa
  // Süreler (ms) robotun tekerlek çapına ve pil voltajına göre 3 sensörün de çizgiyi tarayacağı şekilde ayarlandı
  int salinimYonleri[4] = {-1, 1, -1, 1};
  int salinimSureleri[4] = {320, 640, 640, 320}; // Ortadan başlar, sola gider, sağa geçer, tekrar ortada biter

  for (int adim = 0; adim < 4; adim++) {
    unsigned long baslangic = millis();

    if (salinimYonleri[adim] == -1) {
      motorSur(-kalibrasyonHizi, kalibrasyonHizi); // Yerinde sola dön
    } else {
      motorSur(kalibrasyonHizi, -kalibrasyonHizi); // Yerinde sağa dön
    }

    while (millis() - baslangic < salinimSureleri[adim]) {
      kalibrasyonVerisiTopla();
    }
  }

  motorDur();

  // Her sensör için orta eşik değerini hesapla
  for (int i = 0; i < 3; i++) {
    sensorEsik[i] = (sensorMin[i] + sensorMax[i]) / 2;
  }

  digitalWrite(LED_BUILTIN, LOW); // Kalibrasyon tamamlandı
}

void kalibrasyonVerisiTopla() {
  int pinler[3] = {solSensorPin, ortaSensorPin, sagSensorPin};
  for (int i = 0; i < 3; i++) {
    int deger = analogRead(pinler[i]);
    if (deger < sensorMin[i]) sensorMin[i] = deger;
    if (deger > sensorMax[i]) sensorMax[i] = deger;
  }
}

// Ham analog veriyi 0 (Beyaz) - 1000 (Siyah) arasına ölçekler
long normalizeOku(int indeks, int pin) {
  int ham = analogRead(pin);
  // TCRT5000 modüllerinde siyah zemin yüksek analog değer (örn. 700-950), beyaz zemin düşük değer (örn. 100-300) verir.
  long oranlanmis = map(ham, sensorMin[indeks], sensorMax[indeks], 0, 1000);
  return constrain(oranlanmis, 0, 1000);
}

// --- MOTOR KONTROL FONKSİYONLARI ---
void motorSur(int solHiz, int sagHiz) {
  solHiz = constrain(solHiz, -maxHiz, maxHiz);
  sagHiz = constrain(sagHiz, -maxHiz, maxHiz);

  // Sol Motor Kontrolü
  if (solHiz >= 0) {
    digitalWrite(IN1, HIGH);
    digitalWrite(IN2, LOW);
    analogWrite(ENA, solHiz);
  } else {
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, HIGH);
    analogWrite(ENA, -solHiz);
  }

  // Sağ Motor Kontrolü
  if (sagHiz >= 0) {
    digitalWrite(IN3, HIGH);
    digitalWrite(IN4, LOW);
    analogWrite(ENB, sagHiz);
  } else {
    digitalWrite(IN3, LOW);
    digitalWrite(IN4, HIGH);
    analogWrite(ENB, -sagHiz);
  }
}

void motorDur() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 0);

  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
  analogWrite(ENB, 0);
}
Yorumlar
İlk yorumu siz yazın.