Ardu-Robot: Kodla Canlanan Robot Araba! (L298N ve Arduino ile İlk Adımlar) Giriş: Kendi Robotunu Yaratma Vakti! Merhaba çocuklar! Hepiniz robotları seversiniz, değil mi? Peki ya kendi robot arabanızı yapıp onu istediğiniz gibi hareket ettirebileceğinizi söyleseydim? İşte bugün, bu hayalinizi gerçeğe dönüştürecek ilk ve en önemli adımı atacağız: Motorları kodla kontrol etmeyi öğreneceğiz! Bu macera için bize iki süper kahraman eşlik edecek: Robotun "Beyni" olan Arduino Uno ve robotun "Kasları" olan L298N Motor Sürücüsü. Hadi, bu heyecanlı yolculuğa başlayalım!
Gerekli malzemeler
- Arduino,
- l298n,
- Jumper
- 3sLion Pil
Adım adım yapım
1. 1. Bölüm
Ardu-Robot: Kodla Canlanan Robot Araba! (L298N ve Arduino ile İlk Adımlar) Giriş: Kendi Robotunu Yaratma Vakti!
2. 2. Bölüm
Merhaba çocuklar! Hepiniz robotları seversiniz, değil mi? Peki ya kendi robot arabanızı yapıp onu istediğiniz gibi hareket ettirebileceğinizi söyleseydim? İşte bugün, bu hayalinizi gerçeğe dönüştürecek ilk ve en önemli adımı atacağız: Motorları kodla kontrol etmeyi öğreneceğiz! Bu macera için bize iki süper kahraman eşlik edecek: Robotun "Beyni" olan Arduino Uno ve robotun "Kasları" olan L298N Motor Sürücüsü. Hadi, bu heyecanlı yolculuğa başlayalım!
3. 3. Bölüm
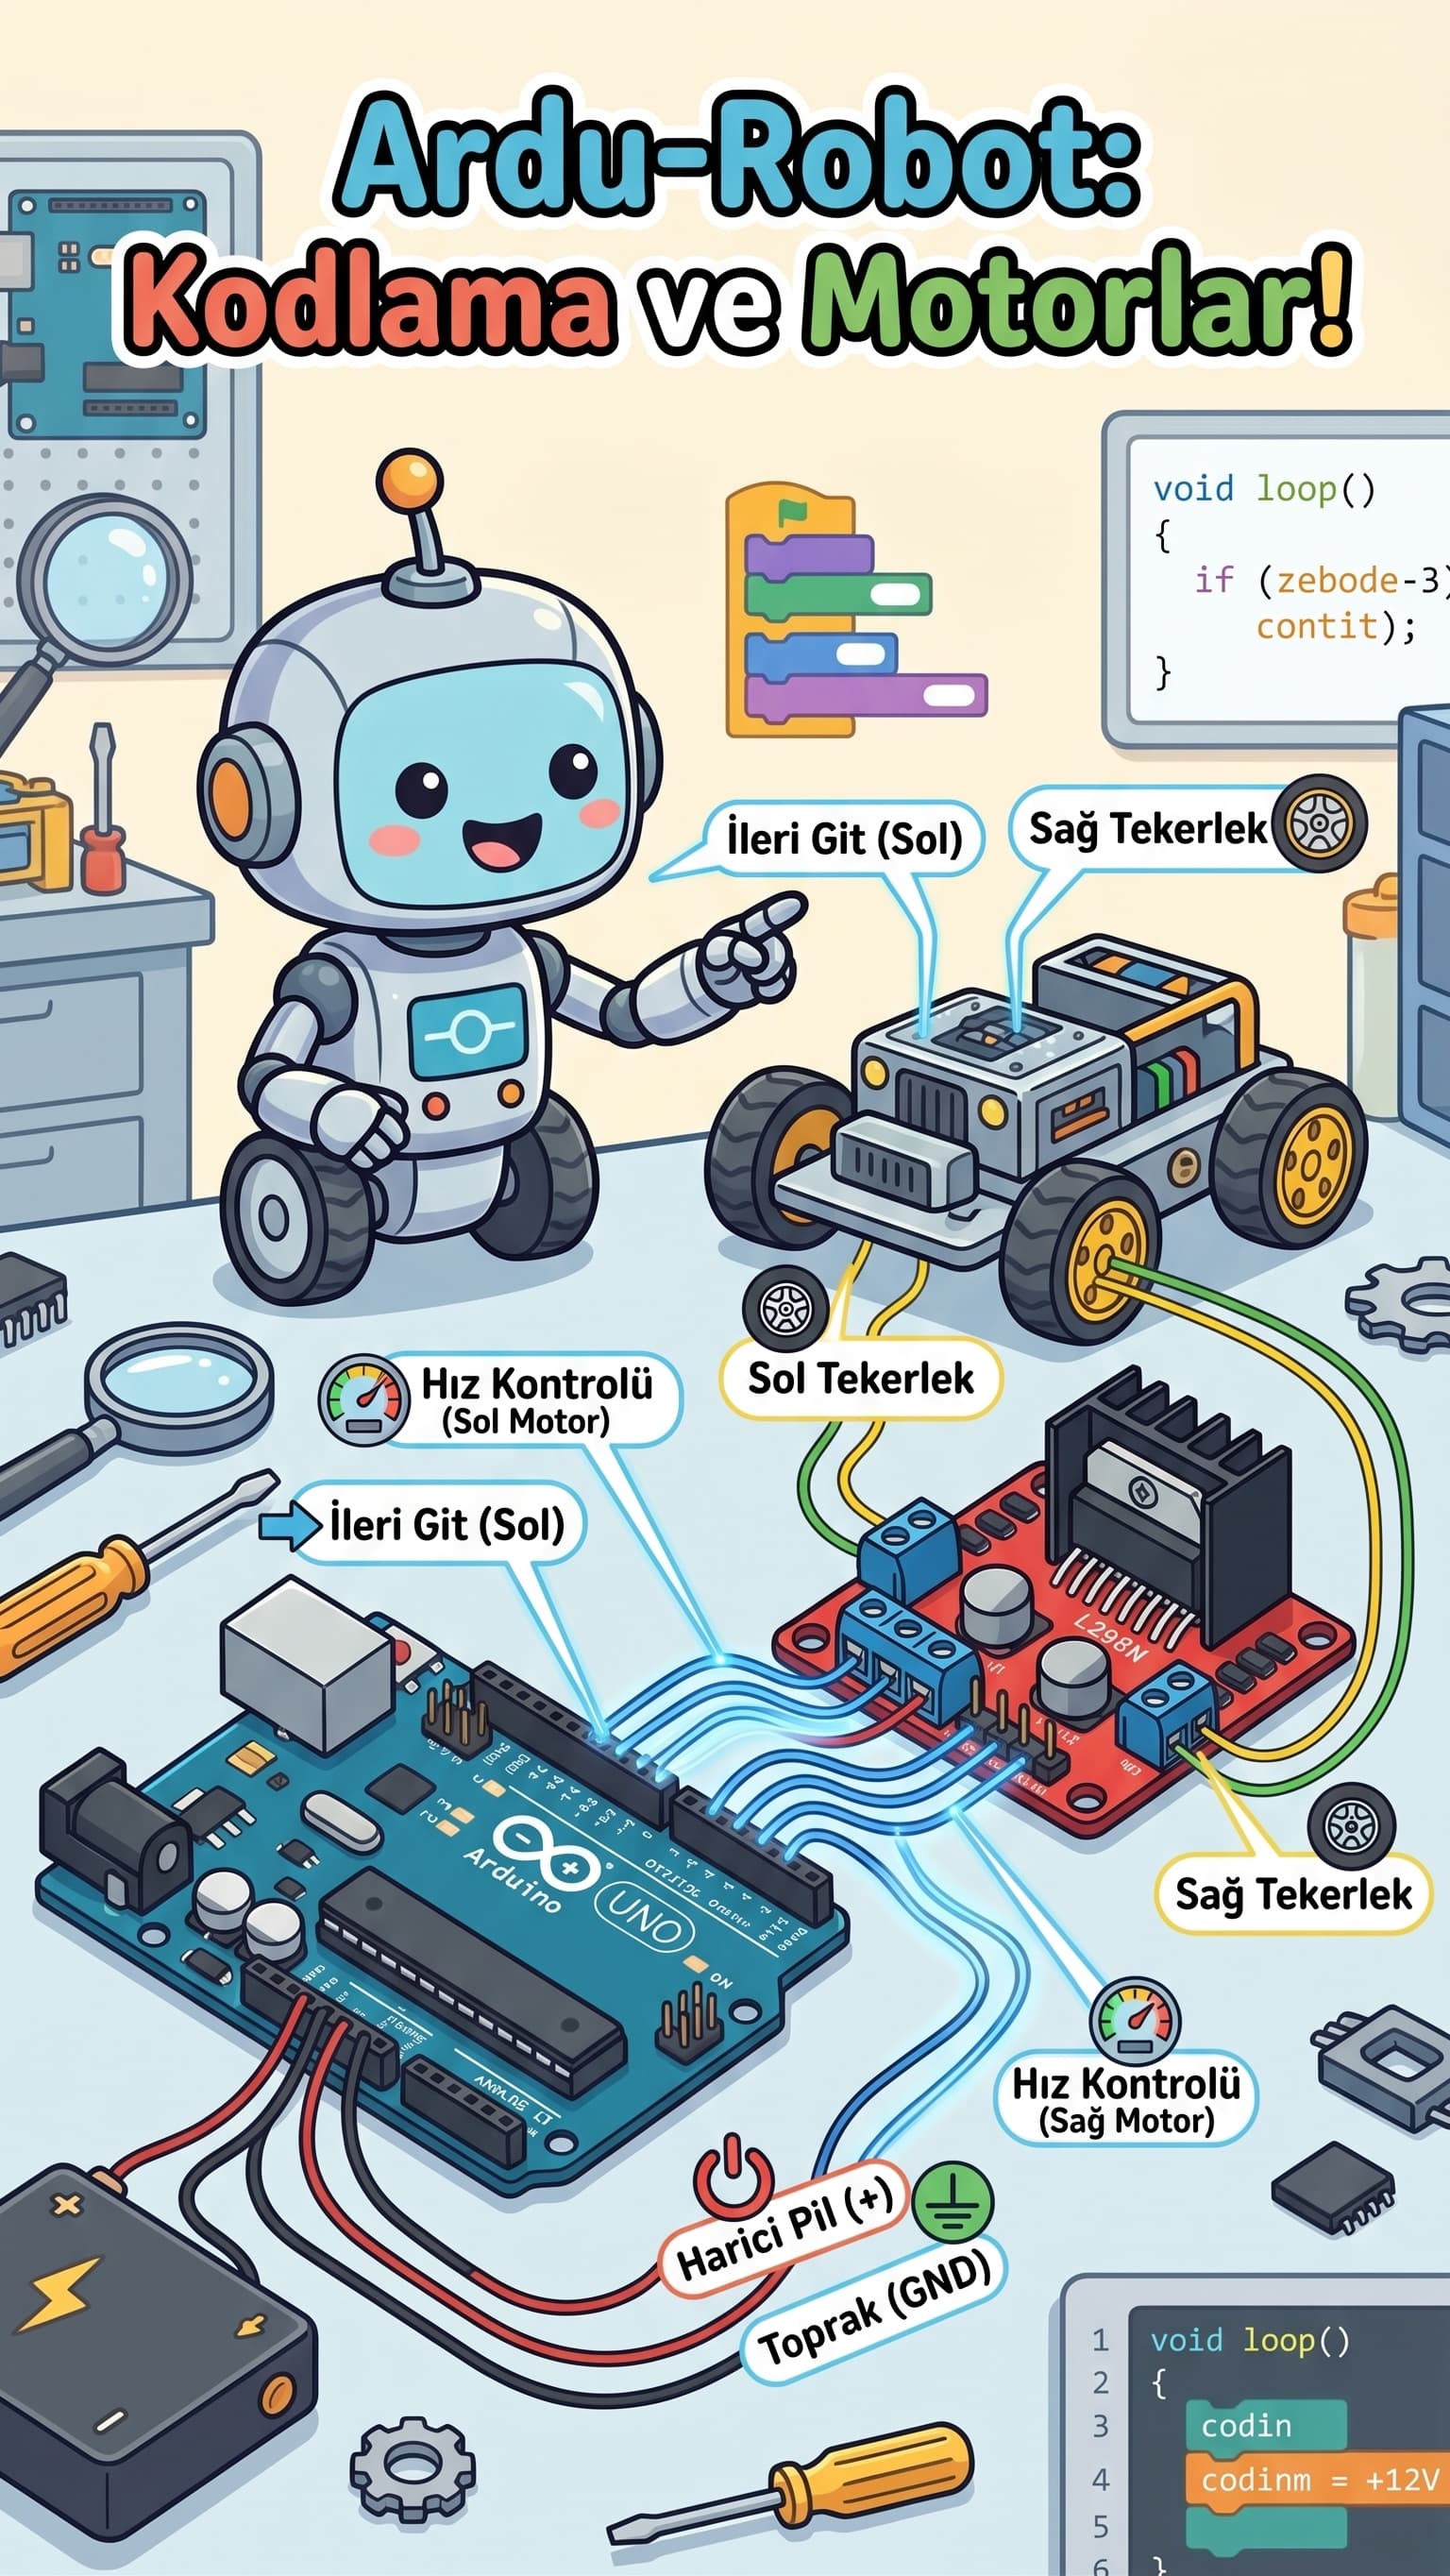
1. Süper Kahramanlarımızla Tanışalım! Arduino Uno (Robotun Beyni): Görseldeki mavi karta bakın. İşte bu, robotumuzun süper zeki beyni! İçinde yazdığımız kodları saklar ve motorlara ne yapması gerektiğini söyler. Ama bir sorunu var: Motorları hareket ettirecek kadar güçlü bir elektriği (enerjiyi) kendisi veremez.
4. 4. Bölüm
L298N H-Köprüsü (Robotun Kasları): Görseldeki kırmızı karta bakın. Bu, robotumuzun kaslı yardımcısı! Arduino'dan aldığı "İleri git" veya "Geri git" gibi zayıf sinyalleri, motorları döndürecek kadar güçlü bir enerjiye dönüştürür. H-Köprüsü adı verilen özel bir teknik sayesinde motorları hem ileri hem de geri döndürebilir.
5. 5. Bölüm
2. Bağlantı Sihri! (Görseli İzle) Şimdi parçalarımızı birleştirelim. Görseldeki parlayan mavi çizgileri ve üzerindeki etiketleri takip edin. Her şey çok net!
6. 6. Bölüm
Arduino'dan L298N'e Komutlar:
7. 7. Bölüm
"Hız" Pimleri (enA ve enB): Görselde Arduino'nun 10. pini L298N'in 'ENA' pinine, 5. pini ise 'ENB' pinine gidiyor. Bunlar bizim robotumuzun Gaz Pedalları! Kodda bu pimlere verdiğimiz değer, tekerleklerin ne kadar hızlı döneceğini belirler.
8. 8. Bölüm
"Direksiyon" Pimleri (in1, in2, in3, in4): Arduino'nun 9, 8, 7 ve 6. pimleri L298N'in 'IN1'den 'IN4'e kadar olan pimlerine gidiyor. Bunlar robotumuzun Direksiyonu! in1 ve in2, 'Motor A' (örneğin Sol tekerlek) için, in3 ve in4 ise 'Motor B' (örneğin Sağ tekerlek) için yönü belirler. HIGH (Açık) ve LOW (Kapalı) kombinasyonları ile ileri veya geri gitmelerini sağlarız.
9. 9. Bölüm
Güç Kaynağı: Görselde 'POWER (+12V)' ve 'GROUND (GND)' etiketli pimlere harici bir pil bağlandığını görebilirsiniz (piller görselde tekerleklerin yanında). Motorlar çok enerji ister, bu yüzden pil çok önemlidir! L298N, bu gücü motorlara iletir.
10. 10. Bölüm
3. Kod Dünyasına Yolculuk! (Kodun Sırrı) İşte en eğlenceli kısım: Kendi kodumuzu yazmak! Kodu anlamak için bir hikaye gibi düşünelim.
Proje kodu
Kodu Arduino IDE'ye aktarın. Pin numaralarını kendi devrenize göre kontrol ettikten sonra karta yükleyin.
// --- ADIM 1: Robotumuzun Parçalarına İsim Verelim! ---
// Değişkenler, bir şeyi etiketlemek gibidir.
const int enA = 10;  // 10. pini "enA" (Gaz Pedalı A) diye çağıralım.
const int in1 = 9;   // 9. pini "in1" (Direksiyon A-1) diye çağıralım.
const int in2 = 8;   // 8. pini "in2" (Direksiyon A-2) diye çağıralım.

const int in3 = 7;   // 7. pini "in3" (Direksiyon B-1) diye çağıralım.
const int in4 = 6;   // 6. pini "in4" (Direksiyon B-2) diye çağıralım.
const int enB = 5;   // 5. pini "enB" (Gaz Pedalı B) diye çağıralım.

// --- ADIM 2: Hazırlık Sınıfı (setup) ---
// Burası, robotumuzun sadece bir kez, en başta yaptığı hazırlıktır.
void setup() {
  // Tüm kontrol pimlerini çıkış (yani robot dışarıya bilgi versin) olarak ayarlıyoruz.
  pinMode(enA, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);

  pinMode(enB, OUTPUT);
  pinMode(in3, OUTPUT);
  pinMode(in4, OUTPUT);

  // Başlangıçta tüm motorları kapalı (durdurulmuş) tutalım.
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);
}

// --- ADIM 3: Robotun Dansı (loop) ---
// Burası, robotumuzun sürekli, tekrar tekrar yaptığı görev döngüsüdür.
void loop() {
  // --- GÖREV 1: İLERİ YÖNDE HAREKET! ---

  // Motor A için yön: in1=Açık (HIGH), in2=Kapalı (LOW)
  // Bu, tekerleği ileri döndürür.
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);

  // Motor B için yön: in3=Açık (HIGH), in4=Kapalı (LOW)
  // Bu da diğer tekerleği ileri döndürür.
  digitalWrite(in3, HIGH);
  digitalWrite(in4, LOW);

  // Hız Ayarı (Gaz Pedalı): analogWrite kullanırız.
  // Değer 0 (Durdur) ile 255 (En Hızlı) arasındadır.
  // 200 hızında gidelim.
  analogWrite(enA, 200);
  analogWrite(enB, 200);

  delay(3000); // Bu görevde 3 saniye kalalım (delay milisaniye cinsindendir).

  // --- GÖREV 2: MOTORLARI DURDUR! ---

  // Tüm yön pimlerini Kapalı (LOW) yapıyoruz, hız pimlerini de 0'a çekiyoruz.
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);
  analogWrite(enA, 0);
  analogWrite(enB, 0);

  delay(2000); // 2 saniye boyunca duralım.

  // Loop (Döngü) bittiğinde tekrar GÖREV 1'e döner. Robotumuz hep 3 saniye ileri gidip, 2 saniye duracak!
}
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
L298N robotu kasları, zayıf komutları algılayan ayrıca ileri git ve geri git gibi kodları kontrol eden bir robottur
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
Muzlu Süt
////////qasdasdsadsadsad
Muzlu Süt
NEREDE OLDUĞUNU BİLİYORUM
Muzlu Süt
AAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAANNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNNLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLLAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAAADDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDDIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIIMMMMMMMMMMMMMMMMMMMMMF0INBV NS
Muzlu Süt koyun buraya
Muzlu Süt koyun buraya